[TIL] rclcpp 구독 콜백 — 람다를 쓰는 진짜 이유, 그리고 const가 붙는 자리
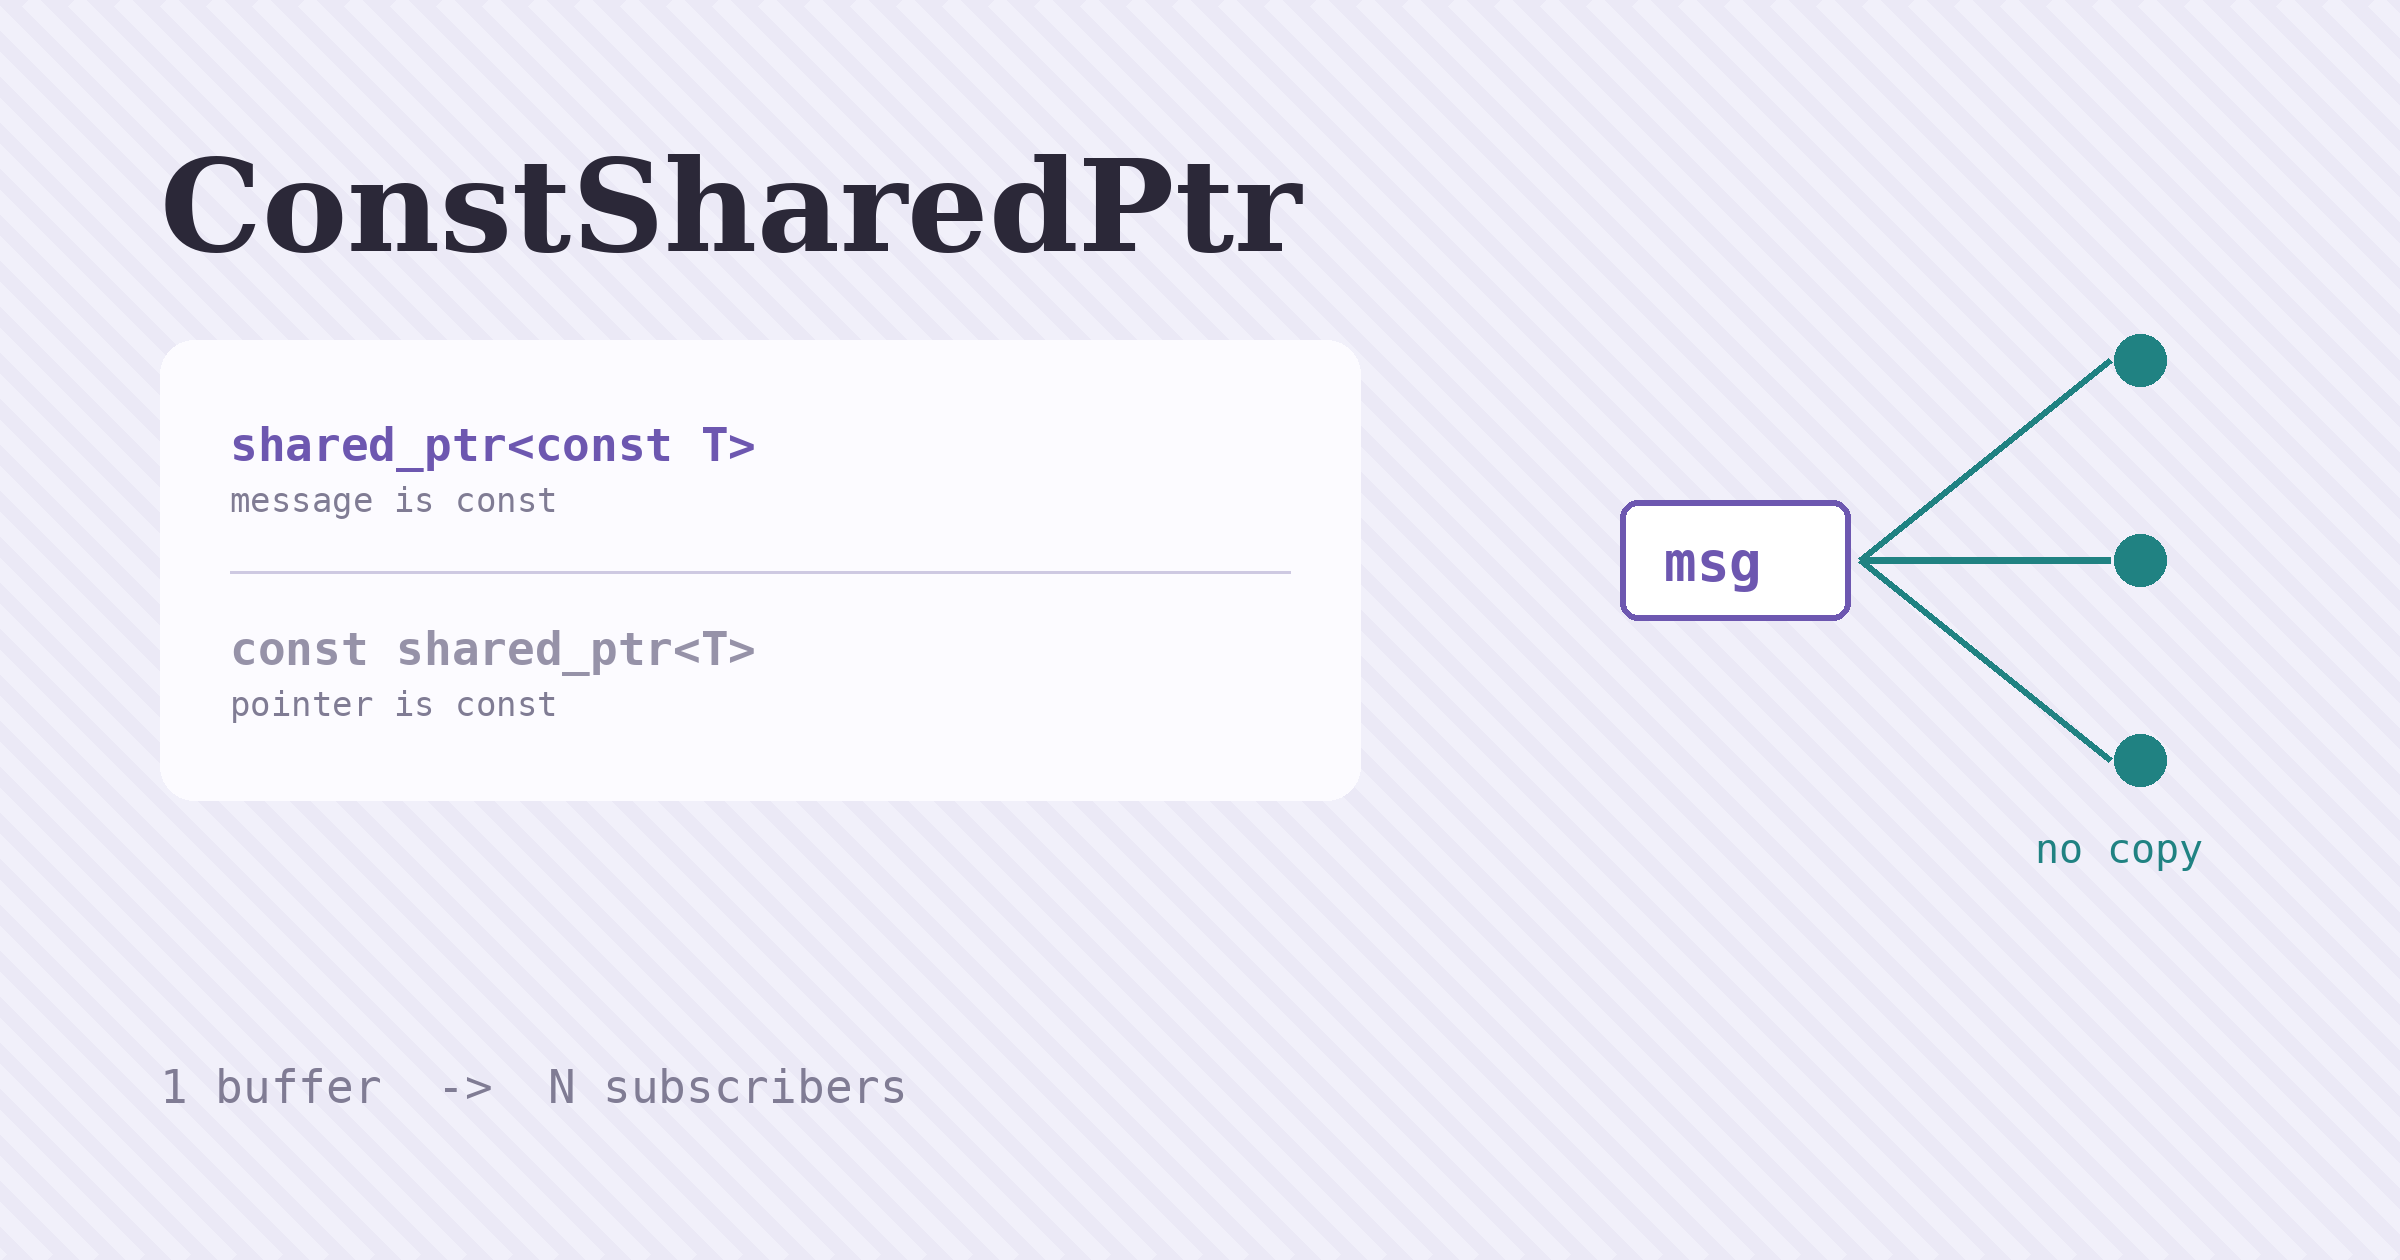
구독 콜백은 std::bind보다 람다가 낫고, 메시지는 SharedPtr이 아니라 ConstSharedPtr로 받아야 한다. const가 붙는 자리가 두 군데라서 헷갈리는데, const를 어디에 붙였느냐가 라이브러리가 내 대신 최적화를 할 수 있느냐를 정한다.
read more구독 콜백은 std::bind보다 람다가 낫고, 메시지는 SharedPtr이 아니라 ConstSharedPtr로 받아야 한다. const가 붙는 자리가 두 군데라서 헷갈리는데, const를 어디에 붙였느냐가 라이브러리가 내 대신 최적화를 할 수 있느냐를 정한다.
read moreROS2의 Lifecycle Node·Composition·Launch 개념을 정리하고, colcon 빌드 후 실행이 되지 않던 문제를 실행 시점 환경변수 관점에서 해결한 기록. source install/setup.bash와 colcon 빌드 옵션 팁까지.
read more
ROS2 콜백/executor/spin부터 Topic pub-sub, Service·Action·Parameter, 커스텀 인터페이스(.msg/.srv/.action), QoS·DDS, TF2 좌표 변환까지 — 직접 작성한 pub/sub 노드와 URDF 예제 포함
read more
raw/smart 포인터의 실제 누수량을 macOS leaks로 실측하고, ROS2 콜백·executor·spin 실행 모델과 TurtleBot3 Gazebo SLAM→Navigation 흐름까지 하루치 학습을 정리
read more