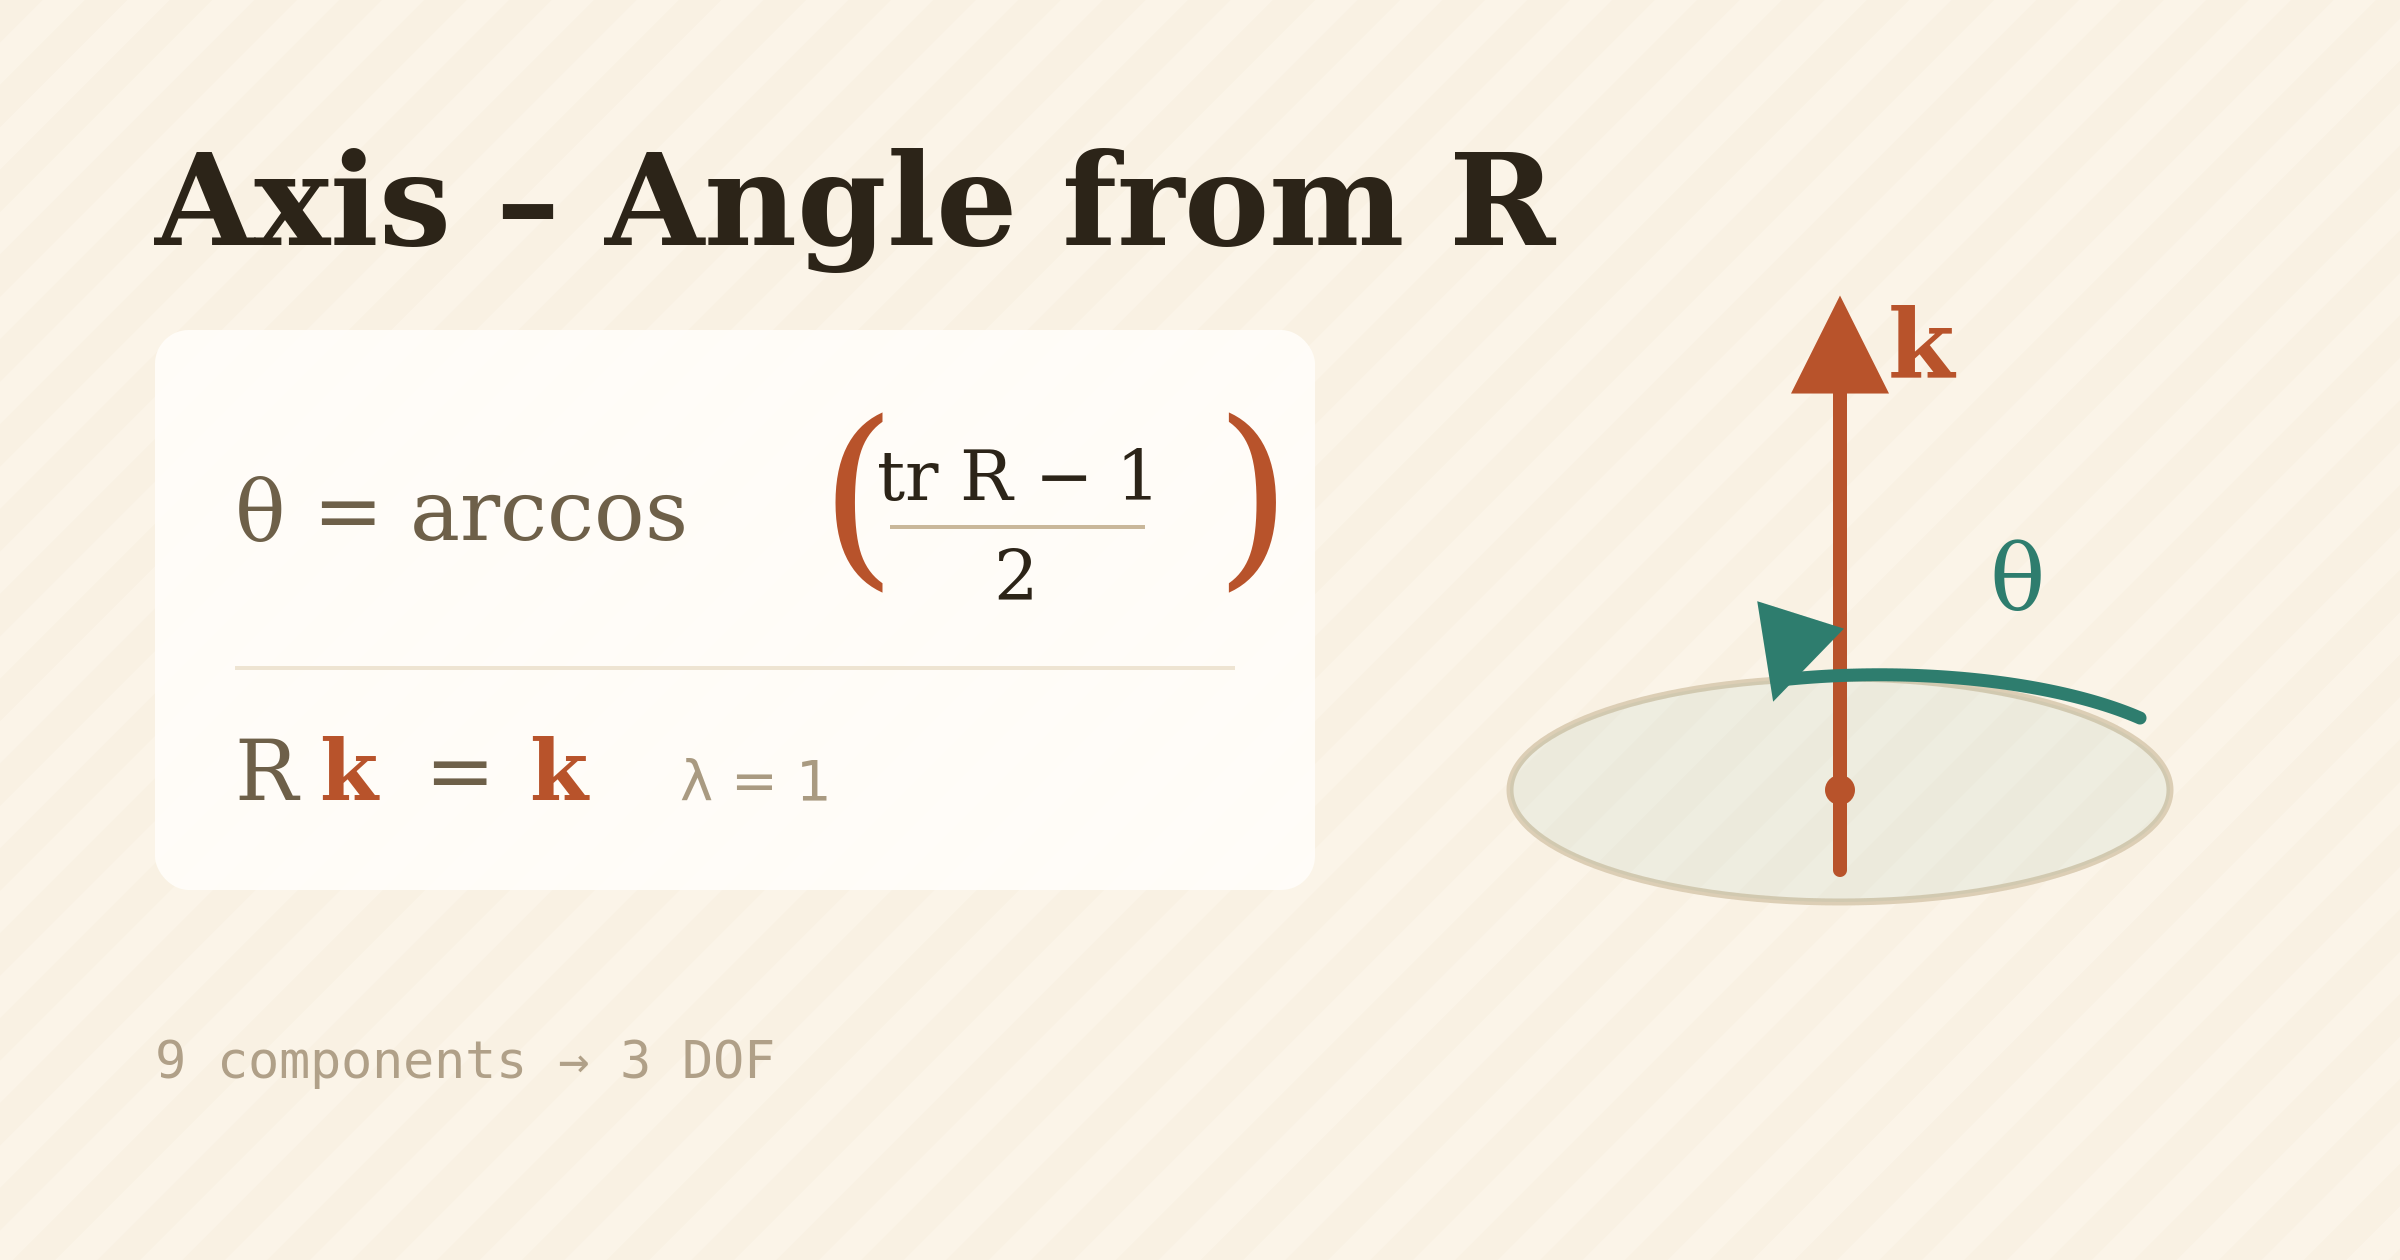
[TIL] 회전행렬에서 축과 각을 되찾기 — trace 한 줄, R−Rᵀ 한 줄
회전행렬은 성분이 9개지만 자유도는 3이다. 그 3이 곧 축(2) + 각(1)이고, 축은 고유값 1의 고유벡터, 각은 trace에서 나온다. 왕복 변환이 원래 점과 정확히 안 맞는 건 알고리즘이 아니라 부동소수점 문제고, θ=0과 θ=π에서는 R−Rᵀ가 통째로 0이 되어 축을 못 뽑는다
read more회전행렬은 성분이 9개지만 자유도는 3이다. 그 3이 곧 축(2) + 각(1)이고, 축은 고유값 1의 고유벡터, 각은 trace에서 나온다. 왕복 변환이 원래 점과 정확히 안 맞는 건 알고리즘이 아니라 부동소수점 문제고, θ=0과 θ=π에서는 R−Rᵀ가 통째로 0이 되어 축을 못 뽑는다
read more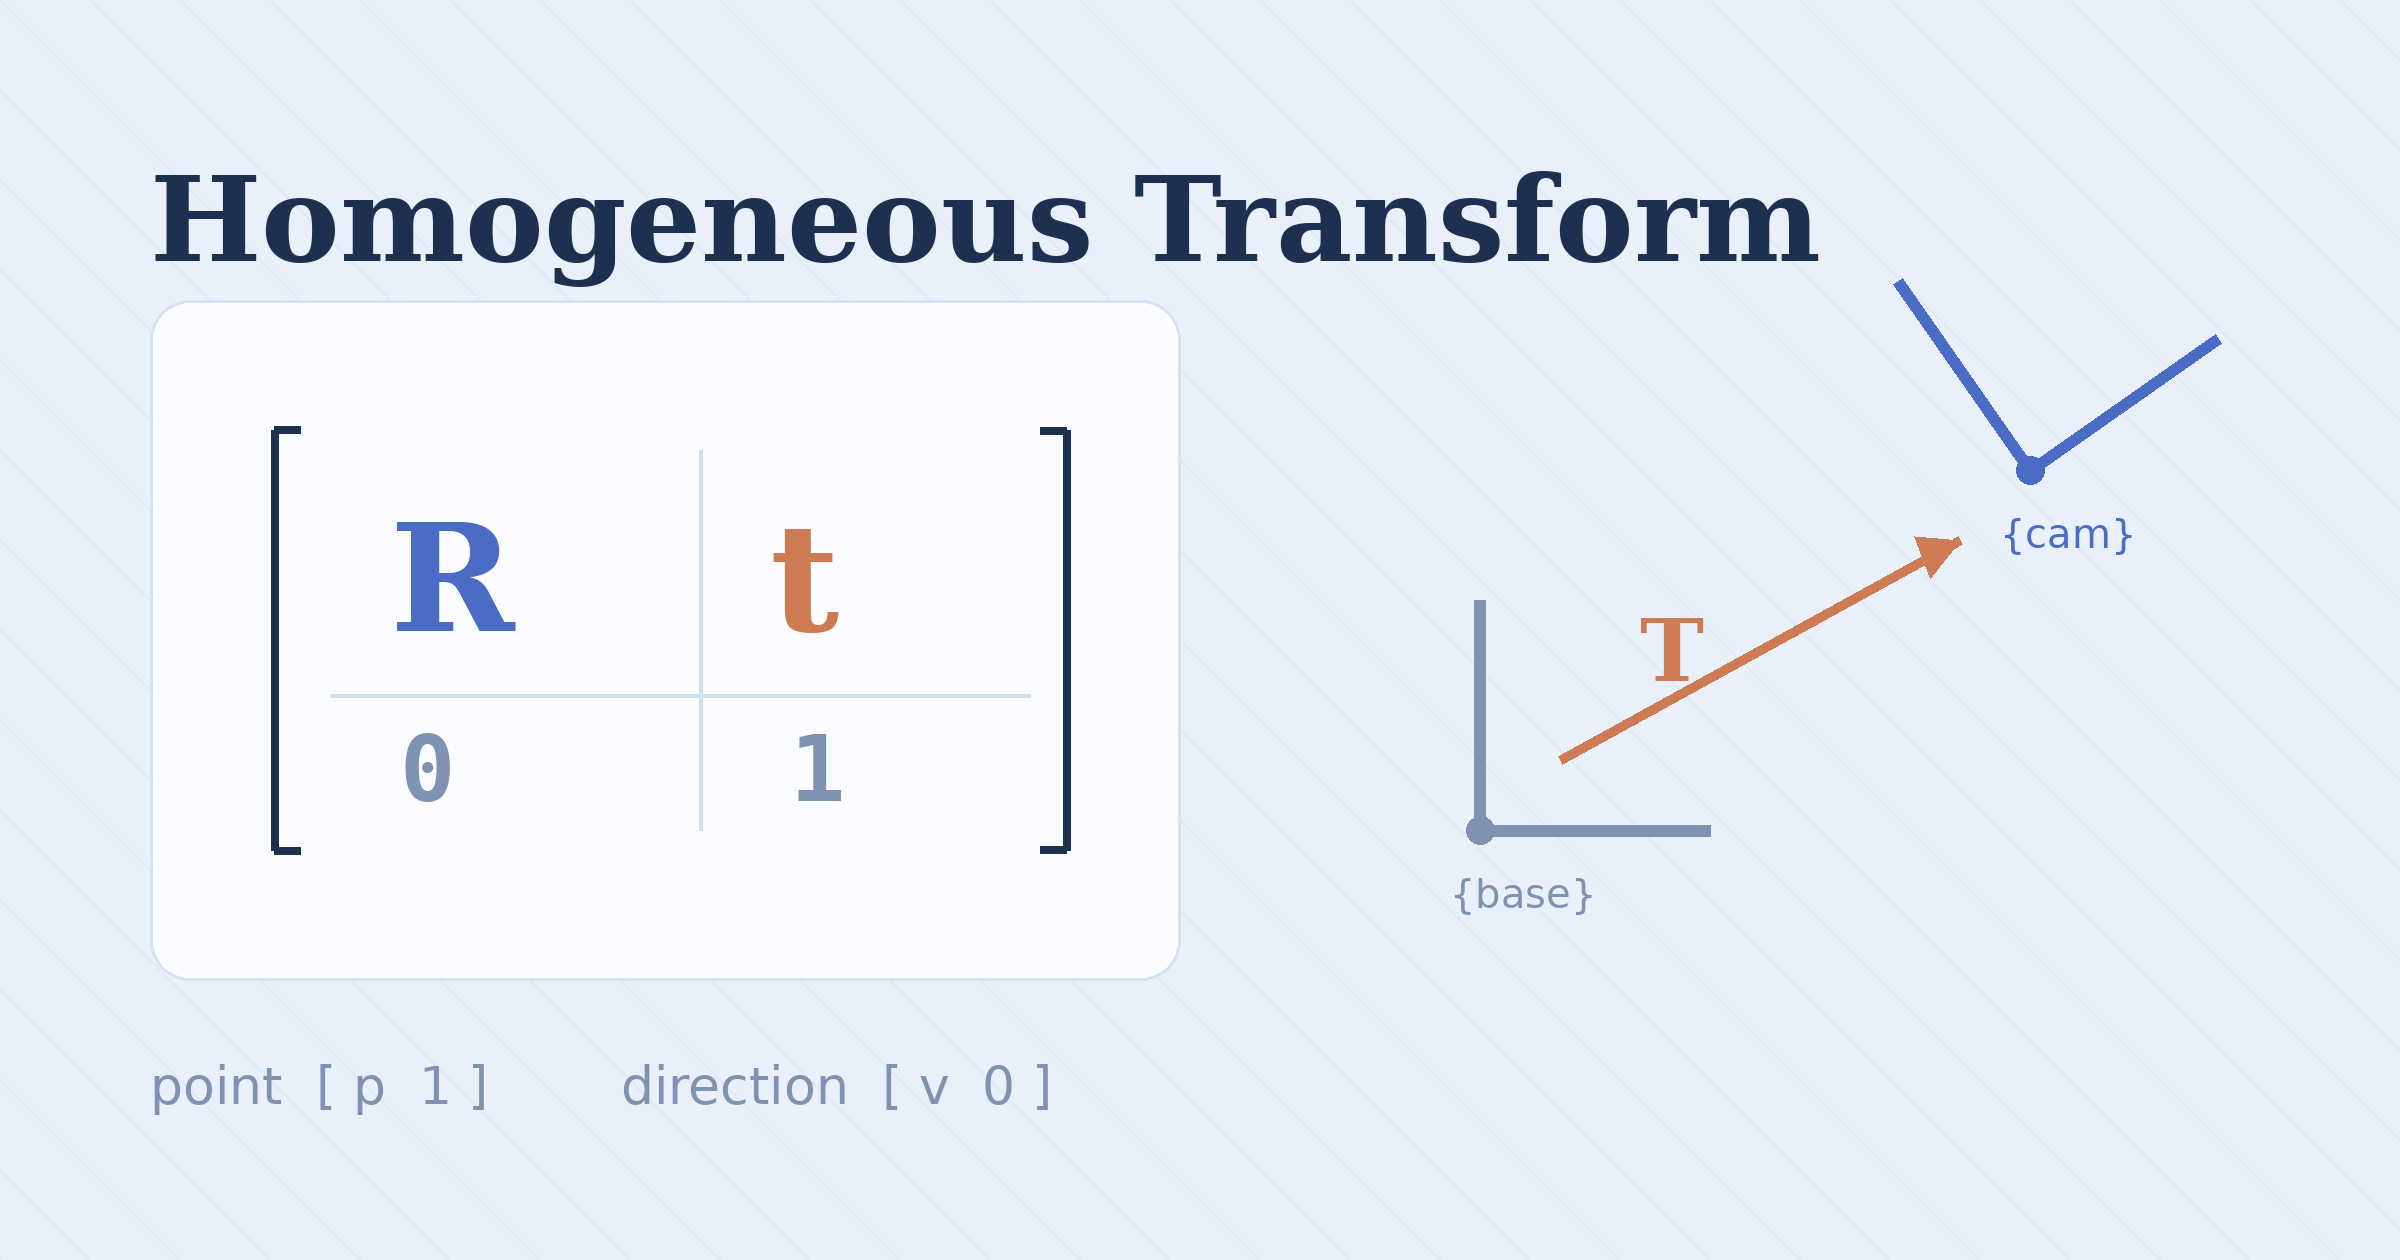
회전은 곱이고 이동은 덧셈이라 3×3으로는 합성이 안 된다. 차원을 하나 늘리는 건 둘을 행렬 곱 하나로 묶으려는 장치이고, 마지막 성분 0/1이 점과 방향을 가른다. T⁻¹의 -Rᵀt는 외울 공식이 아니라 순서가 적힌 식이고, 최소자승해는 b를 A의 열공간에 정사영한 점이다
read more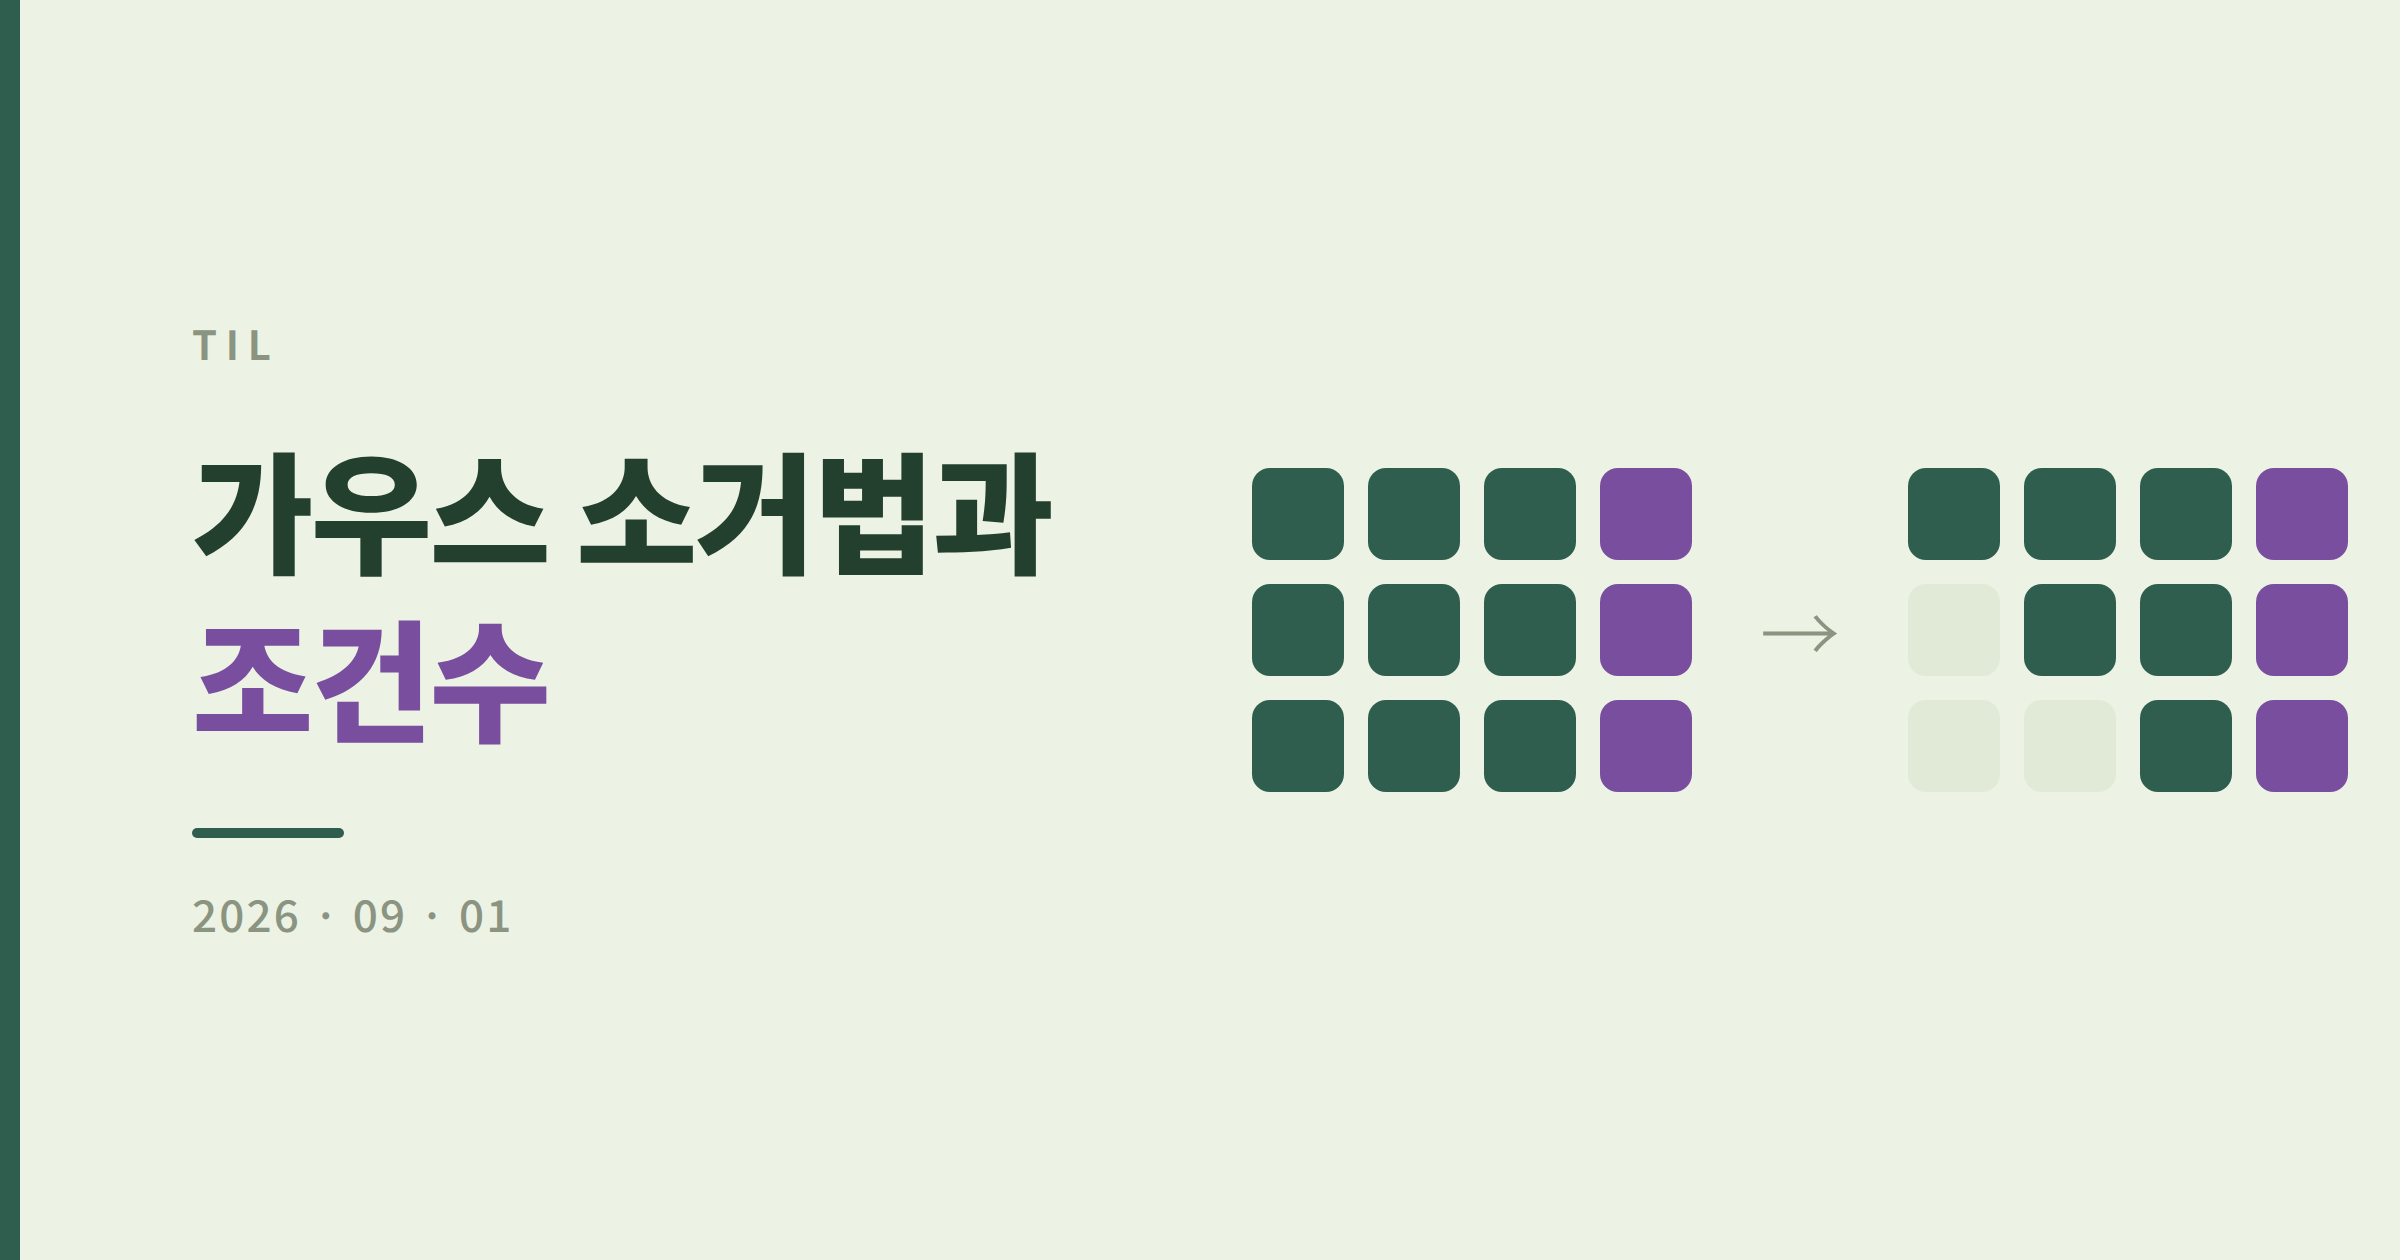
가우스 소거법은 [A|b]를 위삼각으로 만든 뒤 되짚어 올라가는 절차이고, 부분 피벗팅은 정렬이 아니라 나눗셈의 분모를 키우는 정확도 장치다. rank는 독립인 식의 개수다. det가 작다고 위험한 게 아니다. 수치적 위험성은 조건수가 판단한다
read more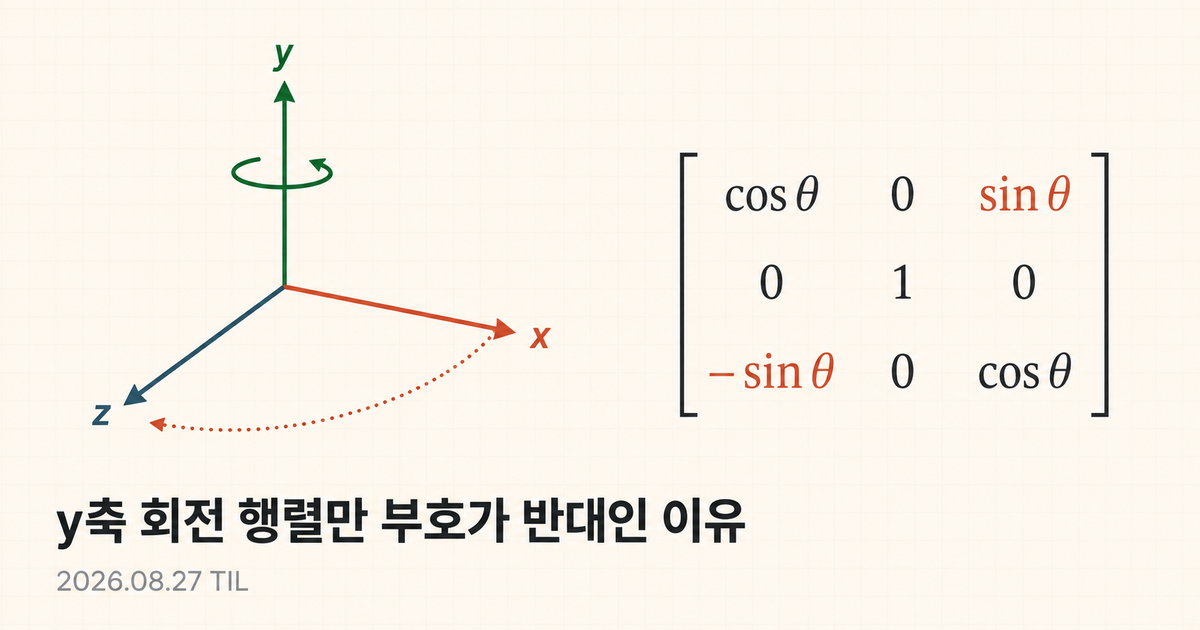
극좌표와 덧셈정리로 2D 회전 행렬을 유도하고 3차원으로 확장하다가 y축 부호를 틀렸다. 근데 틀린 행렬이 det = 1에 RᵀR = I를 그대로 만족해서 아무 검사에도 안 걸린다 — 회전 행렬의 열이 회전된 기저축이라는 관점이 유일한 검산이라는 기록
read more
벡터·행렬 연산의 의미부터 내적/외적의 차이, Dimension과 Rank를 정리한 기록
read more