HSMINT's BLOG
HSMINT's BLOG
  • About
  • Post
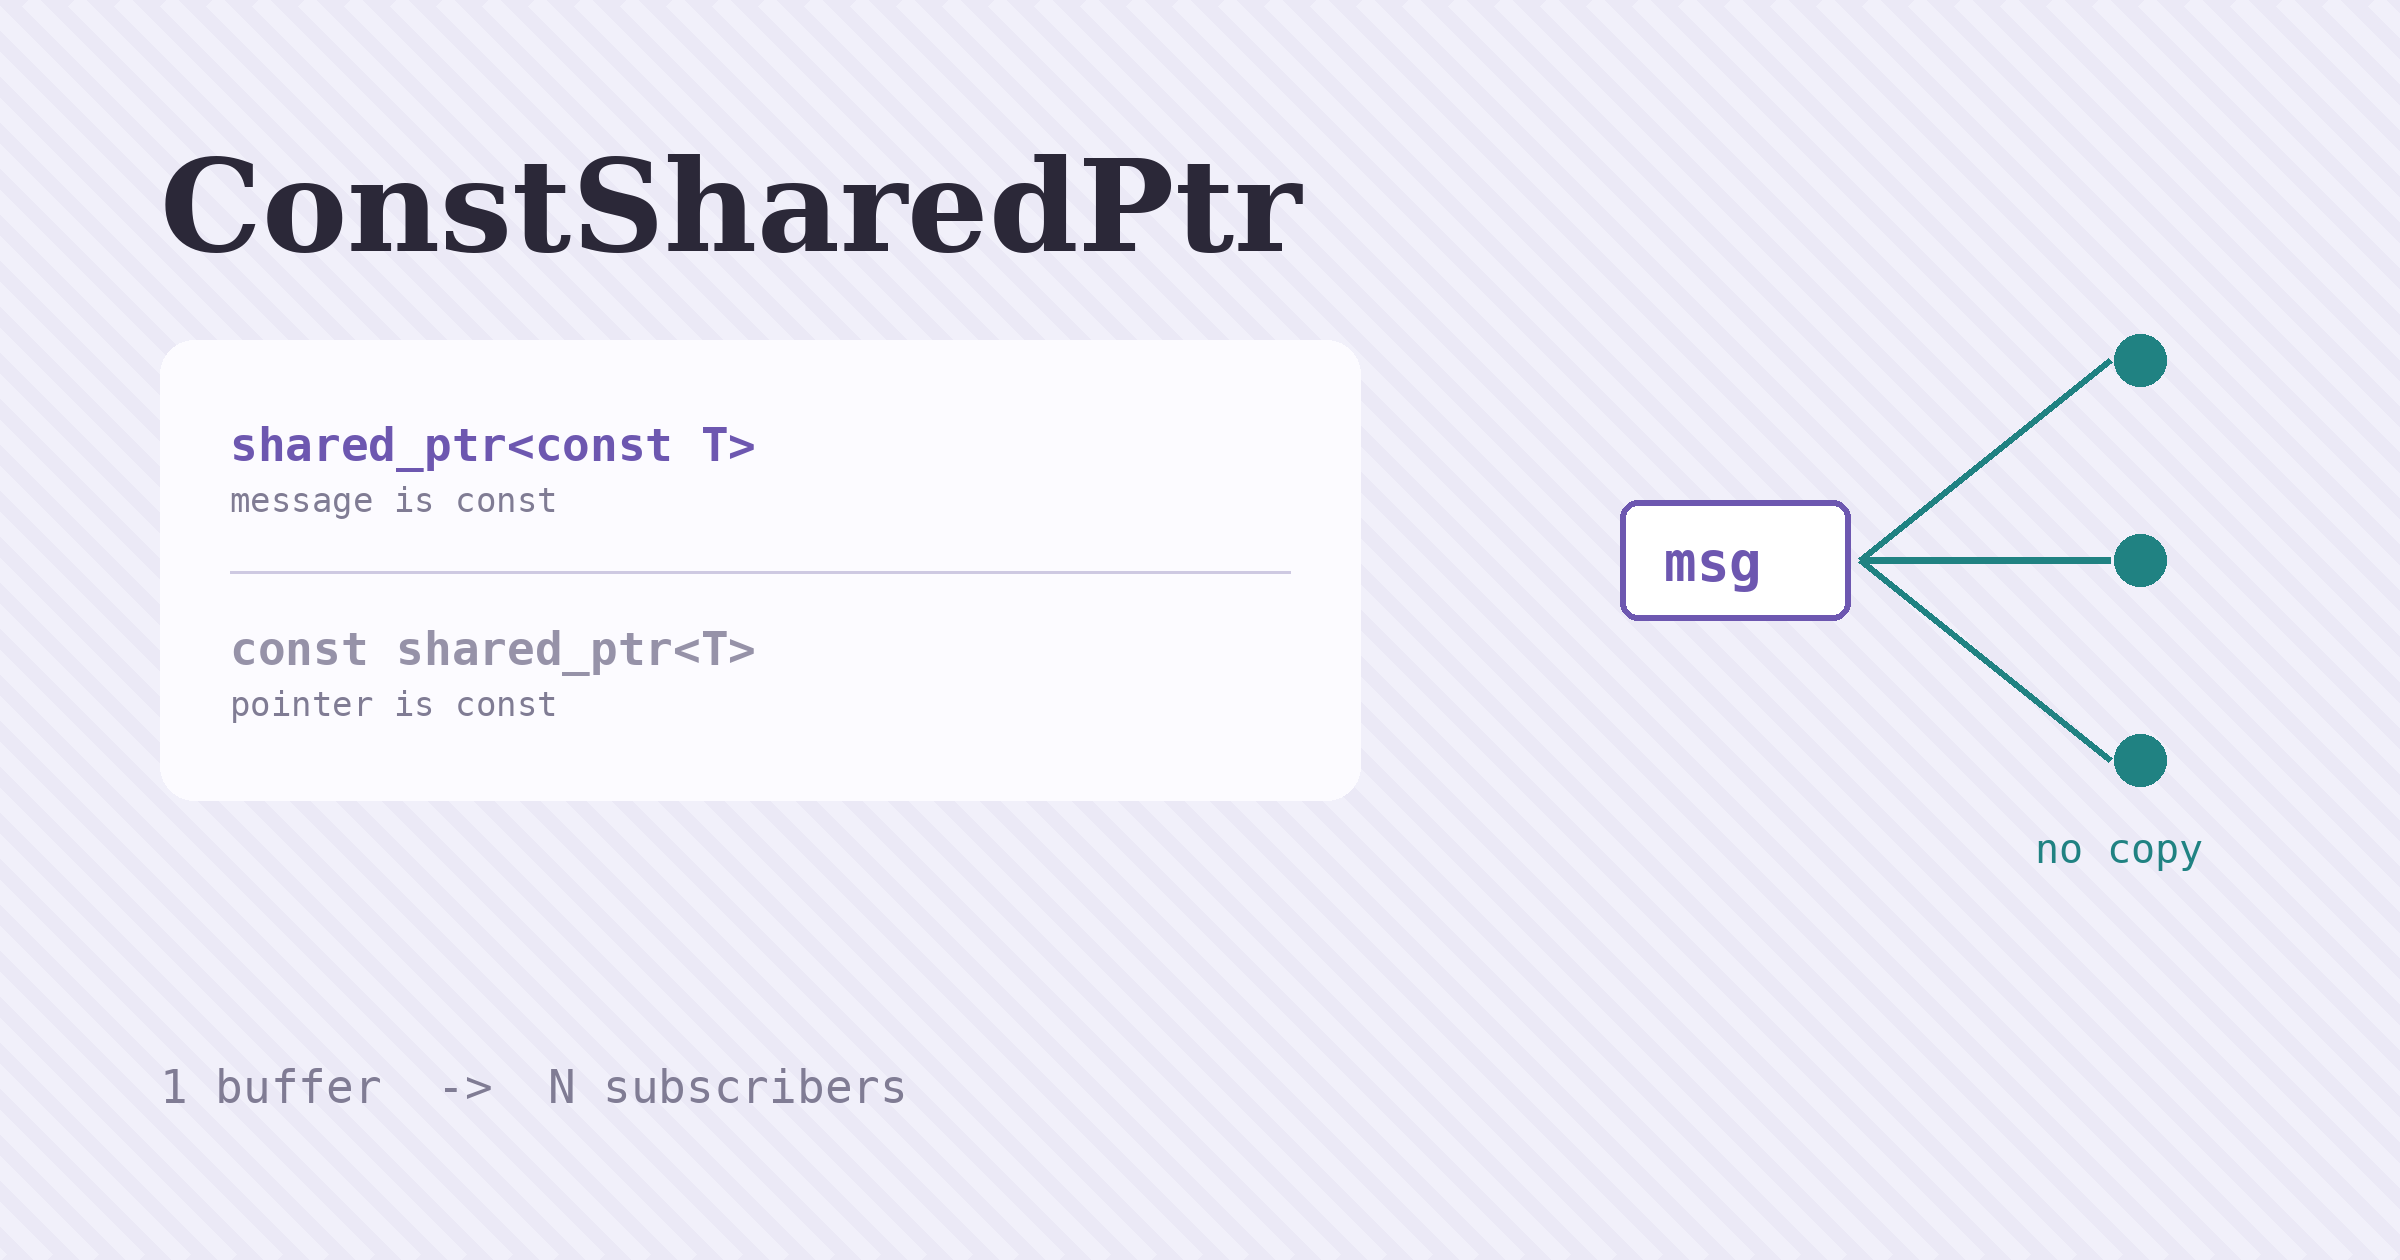
[TIL] rclcpp 구독 콜백 — 람다를 쓰는 진짜 이유, 그리고 const가 붙는 자리
[TIL] rclcpp 구독 콜백 — 람다를 쓰는 진짜 이유, 그리고 const가 붙는 자리
By HSMINT 04 September 2026 3 min read

구독 콜백은 std::bind보다 람다가 낫고, 메시지는 SharedPtr이 아니라 ConstSharedPtr로 받아야 한다. const가 붙는 자리가 두 군데라서 헷갈리는데, const를 어디에 붙였느냐가 라이브러리가 내 대신 최적화를 할 수 있느냐를 정한다.

read more
[TIL] 스마트 포인터 leaks 실측 · ROS2 Executor/spin · TurtleBot3 Navigation
[TIL] 스마트 포인터 leaks 실측 · ROS2 Executor/spin · TurtleBot3 Navigation
By HSMINT 11 August 2026 7 min read

raw/smart 포인터의 실제 누수량을 macOS leaks로 실측하고, ROS2 콜백·executor·spin 실행 모델과 TurtleBot3 Gazebo SLAM→Navigation 흐름까지 하루치 학습을 정리

read more
[TIL] C++ 스마트 포인터(unique_ptr)와 STL
[TIL] C++ 스마트 포인터(unique_ptr)와 STL
By HSMINT 10 August 2026 4 min read
read more

About Me

I am a student in Hanyang Univ. ERICA, since 2019. Currently studying at Year 2.

Know More

Category

  • Example
  • Ros2
  • Til

Tag

  • Action
  • Cmake
  • Colcon
  • Composition
  • Concept
  • Cpp
  • Css
  • Dds
  • Emoji
  • Git
  • Github
  • HTML
  • Launch
  • Lifecycle
  • Linux
  • Losetup
  • Markdown
  • Mathematics
  • Memory leak
  • Navigation
  • Privacy
  • Pubsub
  • Python
  • Qos
  • Robot
  • Robotics
  • Ros2
  • Service
  • Setup bash
  • Shortcodes
  • Smart pointer
  • SSH
  • SSH keygen
  • Sshd
  • Stl
  • Symlink install
  • Sysfs
  • Tf2
  • Themes
  • Topic
  • Turtlebot3
  • Udev
  • Udevadm

Social

HSMINT's BLOG
Social Contacts
  • facebook
  • github
Categories
  • Example
  • Ros2
  • Til
Quick Links
  • About
  • Post
| copyright © 2020 Themefisher All Rights Reserved |